 2018, Vol. 43
引用本文 |

| 陀螺经纬仪与天文方位角传递定向一致性研究 |  [PDF全文] |

航天发射、交通、水利、建筑等各个领域都需要定向,定向方法主要有陀螺经纬仪定向和天文方位角传递定向两种。陀螺经纬仪定向不受时间和环境条件限制,定向速度快且精度高,一次定向时间小于10 min,定向精度可达3″;天文方位角定向是通过观测恒星来测定地面测站间的起始方向,其定向精度最高,可达±0.5″,也可作为其他仪器的定向基准[1]。天文方位角传递定向以天文方位角作为起始方向,布设控制网,采用精密测距和测角的方法,将天文起始方向角传递至目标位置,由于需要进行角度传递,存在一定的累积误差,随着传递角度数的增加,累积误差逐渐增大[2]。本文重点讨论了陀螺经纬仪定向与天文方位角传递定向的结果一致性,论证了陀螺经纬仪定向的可行性,以便广泛推广应用。
1 两种定向方法 1.1 陀螺经纬仪定向陀螺经纬仪定向步骤如下:在已知的天文方位基准上进行8次以上重复定向测量,计算多次定向结果的平均值,以天文方位基准值减陀螺经纬仪多次定向的平均值作为其仪器常数(测前);在待测方位角上以陀螺经纬仪进行8次以上定向测量;再次在已知的方位基准上测量其仪器常数(测后);检核测前和测后仪器常数的互差是否符合限差要求,若符合,则计算测前和测后仪器常数的平均值作为陀螺经纬仪的仪器常数改正值,将定向测量结果与仪器常数改正值相加作为最终定向结果[3],若不符合,则定向结果作废,需重新进行定向测量。
1.2 天文方位角传递定向天文方位角传递定向步骤为:在测区附近建立基准方位角;采用经纬仪对瞄方法,将天文基准方位角传递至目标方位角;检核目标方位角;给出天文方位角传递定向结果[4]。
为了保证天文方位角测量的精度和可靠性,天文基准方位角要同时测定两个方向的天文方位角或采取对向观测天文方位角的方法,以便相互检核;基准方位角一般以相距1~4 km的两个强制对中观测墩形成,以两个强制对中观测墩的连线与正北方向的顺时针角度值表示方位角。
经纬仪对瞄传递定向如图 1所示,在室外点A建立天文点,N为正北方向,AF强制对中观测墩的连线与正北方向N形成基准方位角,∠NAF=αAF,点B为所需要的观测点,BC方向为目标方位角。在起始点A、过渡点D和目标点B上分别架设经纬仪,通过角度转折,将基准方位角传递至目标方位角[4]。
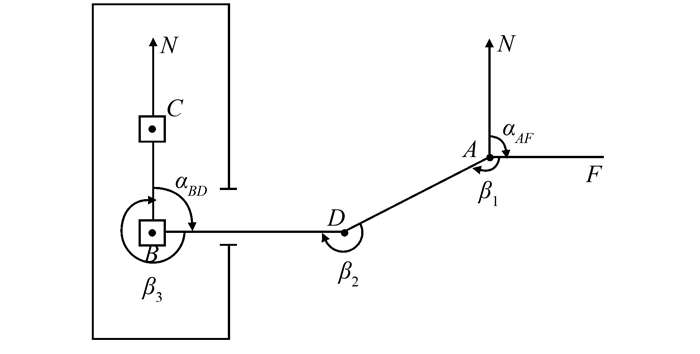 |
| 图 1 经纬仪对瞄传递定向测量示意图 Figure 1 Diagram of Orientation Measurement of Theodolite |
目标BC与北方向的方位角∠NBC为:
| $ {\alpha _{BC}} = {\alpha _{AF}} + {\beta _1} + {\beta _2} + {\beta _3} \pm (n - 1) \times {\rm{ }}180^\circ + {\gamma _{AB}} $ | (1) |
式中, n=3为转折角个数;γAB=(λB-λA)sinφm为子午线收敛角,φm=
如图 2所示,建立天文方位角传递场地,OA和OB为两条起始方位边,分别与正北方向组成两个基准天文方位角,两边组成的夹角用于天文方位角的检核角。由于OA边长为1.0 km,OB边长为2.8 km,本次一致性实验以∠NOB作为基准方位角。同时,在实验场地设立方体平面镜1个,镜面方向有Y、Z两个法线方向的方位角。布设两条方位角传递导线,用于增加检核条件和提高角度传递精度。线路1为O-GD1-GD3-GD2-O;线路2为O-GD1-GD4-GD2-O。观测平面镜Y、Z的法线方向的方位角和大地坐标。图 2中GD1、GD2、GD3、GD4为过渡点。
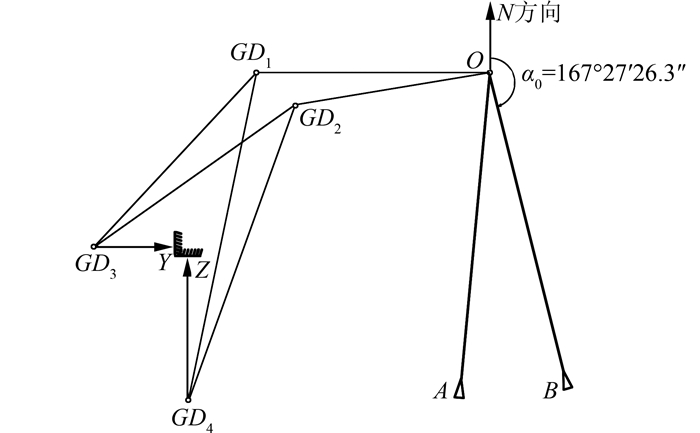 |
| 图 2 天文方位角传递定向示意图 Figure 2 Diagram of Orientation Measurement of Astronomical Azimuth |
2.2 质量保证要求
1) 为便于照准和克服对中误差,基准方位角的边长以1~4 km为宜,最短不小于100 m。
2) 基准方位角的精度一般要求高于目标方位角的3倍[4]。
3) 当基准方位角观测墩至目标方位角中心距离超过30 m时,归算目标方位角时要加入子午线收敛角改正值rAB[4]。
4) 为了减少传递误差,从基准方位角至目标方位角的中间过渡点越少越好。
5) 使用经纬仪对瞄时,需将经纬仪的焦距保持为无穷远,并将观测仪器精确整平。
6) 陀螺经纬仪的仪器常数e是一个系统误差,定向时必须进行仪器常数改正;陀螺经纬仪仪器常数标定时测前、测后两组各测量8次合格值[5];每组内单次测量值与平均值的差值若大于3σ[6](σ为陀螺经纬仪定向标准差,σ=1.5″),则将该值剔除并补测;陀螺经纬仪的测前与测后仪器常数的互差不得大于4″;仪器常数标定时间间隔原则上不超过1 a;若仪器常数是在经考核稳定的基准方位角上标定的,基准方位角稳定性不大于1″,则只需标定测前仪器常数,不需进行测后仪器常数标定,以测前仪器常数作为仪器常数。
7) 陀螺经纬仪定向测量次数和剔除原则与仪器常数标定要求相同。
8) 天文方位角每个转折角测回数不少于8次,测回间互差不大于5″[7]。
3 实验结果分析 3.1 陀螺经纬仪定向结果使用Gyromat 2000陀螺经纬仪在基准天文方位角∠NOB上测定测前和测后仪器常数,进行Y、Z两目标方向定向测量。仪器常数标定和目标定向数据见表 1。
| 表 1 陀螺经纬仪仪器常数标定和定向数据 Table 1 Calibration Constant of Gyro Theodolite and Directional Data |
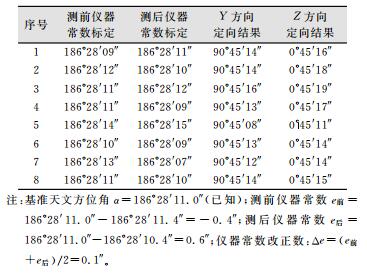 |
由表 1可得,陀螺经纬仪测前和测后仪器常数互差为1″,小于限差(4″),符合要求,仪器常数标定稳定有效。经对陀螺经纬仪仪器常数改正后的定向结果为:Y方向为90°45′13.1″;Z方向为0°45′15.6″。
3.2 天文方位角传递定向结果使用TM5100电子经纬仪进行天文基准方位角检核和天文方位角传递定向。天文基准方位角和检核角结果见表 2。
| 表 2 天文基准方位角和检核角测量结果 Table 2 Results of the Azimuth Base Angles and Testing Angles |
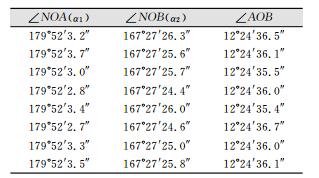 |
由表 2可得,α1=179°52′3.2″, α2=167°27′25.4″;检核角值α0=α2-α1=12°24′37.8″;∠AOB的经纬仪测量值为12°24′36.0″;天文方位角和检核角的测定精度分别为:m天=±0.5″和m经=±0.7″。依据文献[4]检核角要求:|∠AOB-α0|≤2
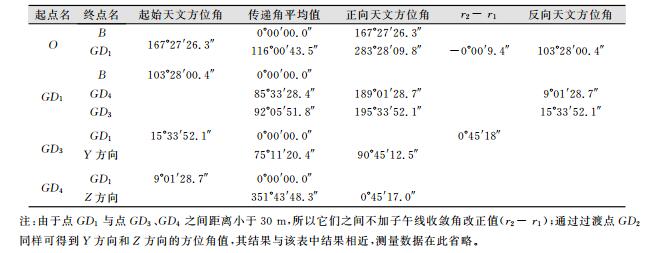
表 3为Y、Z两方向的天文方位角传递定向过程及结果。
| 表 3 天文方位角传递定向结果(通过GD1点) Table 3 Results of Astronomical Azimuth (Reference GD1 Point) |
 |
3.3 两种定向结果一致性分析
参照GJB2749A-2009《军事计量测量标准建立与保持通用要求》对两种定向方法结果一致性进行比较,若符合公式:
| $ \left| {{y_1}-{y_2}} \right| \le \sqrt {\mathit{U}_{\rm{1}}^{\rm{2}} + \mathit{U}_{\rm{2}}^{\rm{2}}} $ | (2) |
则证明两种定向方法结果一致; 若不符合,则证明不一致[8]。式(2)中, y1、y2分别为陀螺经纬仪定向和天文方位角传递定向结果;U1、U2分别为陀螺经纬仪定向和天文方位角传递定向精度,其中限差为:
| $ \sqrt {\mathit{U}_{\rm{1}}^{\rm{2}} + \mathit{U}_{\rm{2}}^{\rm{2}}} = \sqrt {{3^2} + ({{0.5}^2} + 3 \times {{0.7}^2})} = {\rm{3''}} $ |
表 4列出了Y、Z两方向的两种方法定向结果和差值。
| 表 4 两种定向方法定向结果及差值 Table 4 Results and Differences of Two Directional Methods |
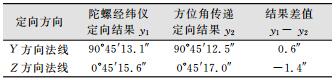 |
由表 4可得,两种定向方法的结果差值最大值为1.4″,远远小于限差值3″,符合|y1-y2|≤
本次实验证明陀螺经纬仪定向与天文方位角传递定向结果一致,两种定向方法都可以应用于高精度定向;天文方位角定向精度高(0.5″),一般作为陀螺经纬仪仪器常数标定的基准;陀螺经纬仪可作为天文方位角准确性和稳定性考核的检核设备;陀螺经纬仪定向速度快(一次定向时间小于10 min),无累积误差,是一种全天候高精度快速定向方法,在定向精度要求3″及以下时,建议广泛采用陀螺经纬仪进行定向测量。
| [1] |
国家质量技术监督局. 大地天文测量规范: GB/T17943-2000[S]. 北京: 中国标准出版社, 2000 |
| [2] | 王俊勤. 大地与工程测量[M]. 北京: 解放军出版社, 2012 |
| [3] | 朱汉泉. 现代大地测量技术与方法[M]. 北京: 解放军出版社, 2014 |
| [4] | 王俊勤, 申慧群. 航天靶场大地工程测量[M]. 北京: 解放军出版社, 2007 |
| [5] | 张则宇, 沈志明, 罗崴, 等. 高精度陀螺经纬仪在阵地定向测量中的应用[J]. 中国惯性技术学报, 2008, 16(5): 548–552 |
| [6] | 吴石林, 张玘. 误差分析与数据处理[M]. 北京: 清华大学出版社, 2010 |
| [7] |
国家质量技术监督局. 国家三角测量规范: GB/T 17942-2000[S]. 北京: 中国标准出版社, 2000 |
| [8] |
中国人民解放军总装备部. 军事测量计量标准建立与保持通用要求: GJB2749A-2009[R]. 中国人民解放军总装备部, 北京, 2009 |