 2026, Vol. 56


2. 湖南科技大学海洋矿产资源探采装备与安全技术国家地方联合工程实验室,湖南 湘潭 411201;
3. 湖南科技大学机械工程学院,湖南 湘潭 411201
大口径钢管是深海油气开采、碳封存运输等重大工程的关键装备, 其制造质量关系到深海工程的安全性与可靠性。大口径钢管扩径加工是管道制造的重要环节, 该环节对焊缝对中控制提出了更高要求。然而, 该控制系统表现出强非线性、强耦合特性, 且易受内部非线性摩擦与外部周期性负载扰动的影响, 传统控制方法难以在响应速度、跟踪精度与鲁棒性之间取得良好平衡[1]。
滑模控制(Sliding mode control, SMC) 因其对匹配扰动的不变性原理, 被视为解决上述问题的有效方案之一[2-3], 并已广泛应用于运动控制、机器人、伺服控制等领域[4-8]。趋近律设计是影响SMC性能的重要因素, 但现有主流方案各有局限: 指数趋近律虽能保证稳定收敛, 但其固定增益机制易引发显著抖振, 且对时变扰动的适应性不足[9]; 幂次趋近律虽提升了初始趋近速度, 但在平衡点附近收敛缓慢, 存在稳态误差, 对高频周期性扰动的抑制能力有限[10-11]。文献[12]尝试对其进行改进, 但仍未解决平衡点收敛滞后问题, 其固定切换增益更面临“过度补偿”或“欠补偿”的困境。
近年来, 扩张状态观测器(Extended state observer, ESO)与控制器的结合为扰动抑制提供了新思路。ESO能够将系统未建模动态与外部扰动统一估计为“集总扰动”, 并进行实时观测[13]。然而, 传统结合方式多将ESO观测值进行静态前馈补偿[14-15], 或直接以固定增益叠加至控制输入[16], 未能建立扰动观测与控制器参数间的动态关联, 无法充分利用扰动信息来优化SMC自身的动态性能。
从鲁棒控制角度来看, 理想的控制策略不仅应具备滑模控制对匹配扰动的固有不变性, 还应能够根据扰动特性动态调节控制器参数, 以适应非线性摩擦与周期性负载扰动等复杂工况。对于仅依赖固定增益或静态补偿的控制结构, 在扰动幅值或频率发生变化时, 其鲁棒性能往往会受到限制, 因此, 有必要在滑模控制框架下进一步挖掘扰动观测信息以增强系统的鲁棒性。
针对现有趋近律的固有缺陷及ESO与SMC的静态结合不足, 本文提出一种基于ESO的滑模控制二次补偿策略。本文主要贡献如下: 其一, 设计了一种新型控制律, 能够有效跟踪参考速度。其二, 将ESO观测值作为前馈量注入, 实现扰动的抵消; 其三, 设计一种非线性增益函数, 将观测信息反馈至滑模控制器, 动态调整控制力, 从而解决幂次趋近律的稳态误差问题, 并显著增强系统对非线性摩擦及周期性负载扰动等复杂不确定因素的抑制能力, 提高闭环系统的鲁棒性。其四, 将开关函数替换为饱和函数, 能够有效削减系统抖振。
最后, 通过Lyapunov稳定性理论证明了闭环系统的稳定性, 并通过与文献[17]幂次趋近律及传统指数趋近律的对比实验, 验证了所提策略在有效抑制非线性摩擦与周期性负载扰动, 以及在响应速度、控制精度和鲁棒性方面的综合优势。
1 焊缝对中控制系统建模 1.1 焊缝对中系统分析焊缝对中系统采用双旋转辊结构实现钢管的旋转调节。该系统由两组对称旋转辊组构成, 每组包含一个主动辊和一个从动辊, 仅主动辊连接驱动电机并通过减速机传动, 辊与钢管之间通过摩擦传递转矩。钢管两端分别支撑于两套旋转辊上, 通过控制电机, 能够实现对钢管表面焊缝的精确角度调整, 以实现焊缝与扩径机凹槽对中的目的。旋转辊-钢管-扩径头位置示意图如图 1所示。

|
图 1 旋转辊-钢管-扩径头位置示意图 Fig. 1 Schematic diagram of the position of the rotating roller-steel pipe-expansion head |
在焊缝对中控制系统的数学建模与分析时, 做出如下假设: 将钢管视为刚体, 仅绕其自身中心轴旋转, 不考虑其弯曲和轴向位移; 两台电机连接主动辊, 且电流输入一致, 总输出转矩为单电机输出的2倍; 减速机构具有固定传动比r和机械效率m, 且在传动过程中能量损耗稳定。基于这些假设, 构建焊缝对中系统的机械运动方程:
| $ J\dot \omega (t) = 2mn{k_{\rm{t}}}i(t) + {T_{\rm{F}}} + {T_{\rm{L}}}。$ | (1) |
式中: J为钢管等效转动惯量;
为方便控制器设计, 避免后文控制器表达式过于复杂, 将式(1)简化为
| $ \dot \omega \left( t \right){\rm{ }} = bu{\rm{ }}\left( t \right){\rm{ }} + d\left( t \right)。$ | (2) |
式中: b为系统物理参数决定的常数系数,
基于系统的运动方程, 扩张一个新的系统状态d (t), 得到如下增广系统表达式:
| $ \left\{ \begin{array}{l} \dot \omega (t) = bu(t) + d(t)\\ \dot d(t) = g(t) \end{array} \right.。$ | (3) |
式中:
本文的扩张状态观测器的设计如下:
| $ \left\{ \begin{array}{l} e{\rm{ }} = \hat \omega (t) - \omega (t)\\ {{\dot z}_1} = {z_2} - {\alpha _1}e{\rm{ }} + bu(t)\\ {{\dot z}_2} = {\rm{ }} - {\alpha _2}e \end{array} \right.。$ | (4) |
式中:
根据式(3), 可得
| $ \ddot \omega (t) = b\dot u(t) + \dot d(t){\rm{ }}。$ | (5) |
式中:
令t时刻的角速度误差
| $ \left\{ \begin{array}{l} {x_1}(t) = {\omega _{{\rm{ref}}}}(t) - \omega (t)\\ {x_2}(t) = - \dot \omega (t) \end{array} \right.。$ | (6) |
式中:
| $ \left\{ \begin{array}{l} {{\dot x}_1}(t) = {x_2}(t)\\ {{\dot x}_2}(t) = {\rm{ }} - b\dot u(t) - \dot d(t) \end{array} \right.。$ | (7) |
式中:
定义t时刻滑模面的滑模变量s (t) 为
| $ \begin{array}{*{20}{l}} {s(t) = c{x_1}(t) + {x_2}(t)} \end{array}。$ | (8) |
式中c为设计参数。
对式(8)求导可得:
| $ \begin{array}{*{20}{l}} {\frac{{{\rm{d}}s(t)}}{{{\rm{ d}}t}}{\rm{ }} = c{x_2}(t) - b\frac{{{\rm{d}}u(t)}}{{{\rm{d}}t}} - \frac{{{\rm{d}}d(t)}}{{{\rm{d}}t}}} \end{array}。$ | (9) |
由于符号函数引发的高频切换会导致控制系统颤振, 从而引发振荡现象。为避免此类高速切换并减轻振荡影响, 工程中常采用饱和函数或双曲正切函数作为符号函数的近似实现, 本文采取饱和函数(sat函数), 其数学表达式为
| $ {\rm{sat}}(s) = \left\{ \begin{array}{l} 1, s > \mu \\ \frac{s}{\mu }, \left| s \right| \le \mu \\ - 1, s < - \mu \end{array} \right.。$ | (10) |
式中: s为滑模变量; μ为设计参数。
引入滑模趋近率
| $ \begin{array}{*{20}{c}} {\dot s(t) = {\rm{ }} - f({x_1}(t){\rm{ }},s(t){\rm{ }},{z_2}(t){\rm{ }}){\rm{sat}}(s) - }\\ {{k_2}|{x_1}(t)|{}^\beta s(t)}。\end{array} $ | (11) |
其中
| $ \begin{array}{*{20}{c}} {f({x_1}(t){\rm{ }},s(t){\rm{ }},{z_2}(t){\rm{ }}) = \frac{{{k_1}|{x_1}(t)\left| { + \eta {\rm{ }}} \right|{z_2}|}}{{{\varepsilon _1} + (1 - {\varepsilon _1}){e^{ - \delta |s(t)|}}}}},\\ {\mu > 0,{k_1} > 0,{\varepsilon _1} > 0,\delta > 0,\eta > 0}。\end{array} $ | (12) |
从式(9)和式(11)可以得到t时刻的控制率u (t):
| $ \begin{array}{*{20}{c}} {u(t) = \frac{1}{b}\int_0^t {[c{x_2}(t) + f({x_1}(t){\rm{ }},s(t){\rm{ }},{z_2}(t){\rm{ }}){\rm{sat}}(s) + } }\\ {{k_2}|{x_1}(t)|{}^\beta s(t){\rm{ }}]{\rm{d}}t{\rm{ }} - \frac{1}{b}{z_2}}。\end{array} $ | (13) |
引入状态变量与扰动观测值
在本节中, 对由式(3)所描述的增广被控系统、式(4) 所设计的扩张状态观测器以及式(13)所提出的滑模速度控制律所构成的整体闭环系统进行稳定性分析。
选取Lyapunov函数V(s):
| $ \begin{array}{*{20}{l}} {V(s) = \frac{1}{2}s(t)s(t)} \end{array}。$ | (14) |
则有
| $ \dot V(s) = s(t)\dot s(t)。$ | (15) |
将式(11)代入式(15)得
| $ \begin{array}{*{20}{c}} {\dot V(s) = s(t)\dot s(t) = - f({x_1}(t){\rm{ }},s(t){\rm{ }},{z_2}(t){\rm{ }}){\rm{sat}}(s)s(t) - }\\ {{k_2}|{x_1}(t)|{}^\beta s(t)s(t)}。\end{array} $ | (16) |
式中:
当
综上所述,
在滑模控制中, 当系统进入滑模运动时, 满足
| $ {x_1}(t) = {\omega _{ref}}(t) - \omega (t) = {c_0}{e^{ct}}。$ | (17) |
在系统进入滑模面后, 系统可以实现无超调的速度跟踪。
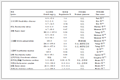
2 焊缝对中控制系统仿真分析本文利用MATLAB/Simulink建立了焊缝对中控制系统的仿真模型, 仿真采用MATLAB内置变步长求解器ode45, 最大步长设置为1 ×10⁻³s, 相对误差设置为1 ×10⁻³s, 以此验证基于扩张状态观测器双重补偿滑模控制策略的可行性与有效性。同时, 将本文与基于ESO的传统指数控制率和文献[17]中的方法进行了对比。本文所使用的参数如表 1所列。
|
表 1 焊缝对中控制系统参数 Table 1 Parameters of the welding seam alignment control system |
文献[17]提出的幂次趋近律控制虽具有快速响应特性, 但当系统状态接近参考速度时, 收敛速度会变缓, 并存在无法自行消除的稳态误差。此外, 焊缝对中控制系统还受到两类典型扰动的影响: 一是由系统固有的非线性摩擦特性引发的扰动; 二是由正多边形钢管的外径产生的周期性负载扰动, 其频率较高。
针对上述问题, 本文在仿真实验中验证了所提方法的有效性。为确保不同控制方法对比的公平性, 在仿真过程中, 本文所提方法与对比方法采用完全相同的被控对象模型、参考输入、扰动形式以及初始条件。由于各控制方法在结构形式和设计思路上存在差异, 其控制器参数在数值上并非完全一致。对比方法的控制参数严格按照其原文给出的设计准则进行选取, 并在相同仿真工况下进行调节, 以确保其控制性能达到最优或接近最优状态。
仿真结果表明, 本文所提方法不仅克服了传统指数趋近律控制收敛慢以及快速幂次趋近律控制存在稳态误差的问题, 还能有效抑制实际生产中的固有扰动与周期性负载扰动。鉴于该系统属于大型工业装备, 惯性较大, 为严格考核所提算法的抗扰性能, 在仿真中引入幅值较大的常值扰动与斜坡扰动, 以此验证该方法在不同类型外部负载扰动下的转速跟踪能力。
为进一步量化所提方法的跟踪精度, 本文以系统进入稳态后的速度跟踪误差作为评价指标。当稳态相对跟踪误差小于0.001%时, 可认为系统具有较高的跟踪精度, 能够满足大型工业装备速度控制的工程应用需求。仿真结果表明, 在所考虑的多种扰动工况下, 本文方法在稳态阶段的速度跟踪误差显著低于上述评价阈值, 从而验证了所提方法在仿真环境下具有极高的跟踪精度。
2.1 摩擦扰动与负载扰动本文基于LuGre模型对系统的非线性摩擦进行描述, 设定输入参考角速度为36 rad/min, 仿真时长设定为1 s, 旨在对比基于ESO观测器的传统指数趋近率方法、文献[17]方法以及本文提出的方法的动态性能。
仿真结果(见图 2)显示, 传统指数趋近率方法在约0.5 s时才逐渐达到稳态; 文献[17]中的方法在0.1 s内能够迅速接近参考信号, 但在0.1 s后, 随着逐渐接近目标曲线, 其收敛速度明显下降, 直至0.4 s才最终达到稳定状态, 并且存在明显的稳态误差。观测结果如图 3。

|
图 2 三种控制方法在非线性摩擦扰动下的转速跟踪对比 Fig. 2 Comparison of three control methods for speed tracking under nonlinear frictional disturbances |

|
图 3 摩擦扰动曲线 Fig. 3 Friction disturbance curve |
相比之下, 本文提出的方法展现出更快的动态响应以及更高的跟踪精度。该方法仅需0.08 s便可准确达到稳态, 能够在最短时间内对给定转速的精确跟踪, 其性能优于传统指数趋近率和文献[17]的方法。
2.2 周期性高频负载扰动本文所建系统受到周期性高频负载扰动, 其数学表达式为
| $ {T_{\rm{L}}} = J{\rm{sin}}1\;116t。$ | (18) |
在周期性高频负载扰动作用下, 实验结果如图 4和图 5所示。传统指数趋近率方法约在0.55 s时逐渐达到稳态; 文献[17]方法虽然在约0.1 s时即可快速接近参考信号, 但在接近目标值时, 收敛速度明显减缓, 存在稳态误差, 直至约0.45 s才最终稳定。相比之下, 本文提出的方法展现出更快的动态响应与更高的跟踪精度, 在不到0.08 s内即可准确达到稳态, 实现了在周期性高频负载扰动下对给定转速的快速且精确的跟踪, 整体性能优于传统指数趋近率方法和文献[17]的方法。

|
图 4 三种控制方法在周期性高频负载扰动下的转速跟踪对比 Fig. 4 Comparison of three control methods for speed tracking under periodic high-frequency load disturbances |

|
图 5 周期性负载扰动估计曲线 Fig. 5 Periodic load disturbance estimation curve |
上述结果表明, 在存在周期性高频负载扰动的情况下, 本文方法仍能保持快速、精确的速度跟踪性能, 说明所提控制策略对时变扰动具有更强的抑制能力和鲁棒性。
2.3 常值扰动在t =0.6 s时, 焊缝对中伺服控制系统突然受到了一个增加的常值扰动。所加的常值扰动如下:
| $ {T_{\rm{L}}} = \left\{ \begin{array}{l} 0,t < 0.6{\rm{ }}s\\ 3\;000,0.6{\rm{ }}s{\rm{ }} < t < 0.8{\rm{ }}s \end{array} \right.。$ | (19) |
在常值扰动作用下, 三种控制方法的响应曲线均在t =0.6 s时出现波动, 但动态性能表现各异。文献[17]的幂次趋近律方法虽具有较快的初始跟踪速度, 但受扰动后存在明显的暂态波动, 且恢复期长, 抗扰性能不足。传统指数趋近律方法抗扰性能较好, 能在t = 0.65 s前将系统状态恢复至参考曲线附近, 但其响应存在超调现象, 该超调现象持续至t =0.75 s左右。当扰动消失时(t =0.8 s), 该方法再次出现超调, 直至t =0.9 s时才趋于稳定。本文所提算法动态性能最优。扰动发生后(t =0.6s), 系统在0.03s内, 即t =0.63s前, 便迅速恢复稳定跟踪状态, 暂态波动极小。当扰动消失时(t =0.8 s), 系统仅产生一次幅度极小的瞬时波动后便立即重归稳定。综上所述, 在应对常值扰动时, 本文方法在响应速度、超调抑制与恢复稳定性方面的综合性能均显著优于传统指数趋近律方法与文献[17]的方法。仿真结果如图 6所示, 观测结果如图 7所示。

|
图 6 三种控制方法在常值扰动下的转速跟踪对比 Fig. 6 Comparison of three control methods for speed tracking under constant disturbances |

|
图 7 常值扰动估计曲线 Fig. 7 Constant value disturbance estimation curve |
这表明在常值扰动作用下, 所提方法能够有效抑制扰动引起的暂态偏差并快速恢复稳定跟踪状态, 体现其良好的抗扰能力和鲁棒性。
2.4 斜坡扰动在t =0.6 s时, 焊缝对中伺服控制系统突然受到一个增加的斜坡扰动。所加的斜坡扰动数学表达式如下:
| $ {T_{\rm{L}}} = \left\{ \begin{array}{l} 0,t < 0.6{\rm{ }}s\\ 3\;000t{\rm{ }} + 100,0.6{\rm{ }}s{\rm{ }} < t < 0.8{\rm{ }}s \end{array} \right.。$ | (20) |
在斜坡扰动作用下, 三种控制方法的响应曲线均在t =0.6 s时出现波动, 但其动态性能存在显著差异。文献[17]的幂次趋近律方法虽初始跟踪速度较快, 但抗扰性差, 受扰动后出现明显的暂态波动, 且恢复期较长。传统指数趋近律方法抗扰性能较好, 能在t =0.61 s前将系统状态拉回至参考曲线附近, 但此后的收敛速度变慢。当扰动消失时(t =0.8 s), 该系统再次出现超调, 直至t =0.93 s曲线才趋于稳定。本文所提算法表现最佳。扰动发生后(t =0.6 s), 系统用时0.025 s, 即在t =0.625 s前, 便迅速恢复稳定跟踪状态, 且稳态误差小, 暂态波动幅度远小于另外两种方法。实验结果表明, 在应对斜坡扰动时, 本文方法在快速性、稳定性和抗扰精度方面均全面优于对比算法。仿真结果如图 8所示, 观测结果如图 9所示。

|
图 8 三种控制方法在斜坡扰动下的转速跟踪对比 Fig. 8 Comparison of three control methods for speed tracking under ramp disturbance |

|
图 9 斜坡扰动估计曲线 Fig. 9 Slope disturbance estimation curve |
该结果进一步验证了所提控制策略在慢变扰动等复杂不确定因素作用下仍能保持良好动态性能, 显示出较强的鲁棒性优势。
3 结论本研究聚焦于焊缝对中伺服系统在复杂工况下的速度控制难题, 提出了一种基于新型ESO与双环滑模控制器的复合控制策略, 通过理论分析与实验验证, 得出以下结论:
(1) 通过构造具有自适应扰动补偿能力的扩张状态观测器, 实现了对非线性摩擦、动态负载等时变扰动的高精度实时估计(观测误差<5%), 突破了传统控制方法依赖精确建模的局限性。结合双环滑模控制器的设计, 系统性地解决了响应延迟与超调问题, 其稳定性通过Lyapunov理论严格证明, 为高动态伺服控制提供了可推广的理论框架。
(2) 实验数据表明, 该策略在动态扰动(如高频负载突变)下, 可实现转速跟踪误差小于0.3%; 在静态扰动(如斜坡干扰) 下, 恢复时间缩短至传统方法的1/4, 显著优于指数控制率与快速幂控制。其抗扰能力的提升(扰动抑制效率达92%)为焊接机器人等精密运动系统提供了可靠的速度控制保障。
(3) 本研究成果不仅为焊缝对中伺服系统提供了高性能解决方案, 其核心设计思想(“扰动观测-滑模补偿”协同机制) 可扩展至数控机床、无人机舵机等存在复杂扰动的机电系统。未来研究可进一步探索参数自适应优化方法, 以及在多扰动耦合场景下增强控制鲁棒性的有效途径。
本研究从理论设计到实验验证, 完整闭环了复杂扰动下伺服控制系统的性能提升路径, 为工业高精度运动控制领域提供了兼具创新性与实用性的技术参考。
| [1] |
张牛, 周颖. 基于新型趋近律的四旋翼滑模控制[J]. 电子科技, 2024, 37(12): 1-8. Zhang N, Zhou Y. Quadcopter sliding mode control based on new approximation law[J]. Electronic Science and Technology, 2024, 37(12): 1-8. (  0) |
| [2] |
Wu L G, Liu J X, Vazquez S, et al. Sliding mode control in power converters and drives: A review[J]. IEEE/CAA Journal of Automatica Sinica, 2021, 9(3): 392-406. ( 0) |
| [3] |
Gambhire S J, Kishore D R, Londhe P S, et al. Review of sliding mode based control techniques for control system applications[J]. International Journal of Dynamics and Control, 2021, 9(1): 363-378. DOI:10.1007/s40435-020-00638-7 ( 0) |
| [4] |
Šabanovic A. Variable structure systems with sliding modes in motion control—A survey[J]. IEEE Transactions on Industrial Informatics, 2011, 7(2): 212-223. DOI:10.1109/TII.2011.2123907 ( 0) |
| [5] |
Hung J Y, Gao W, Hung J C. Variable structure control: A survey[J]. IEEE Transactions on Industrial Electronics, 2002, 40(1): 2-22. ( 0) |
| [6] |
Utkin V, Guldner J, Shi J. Sliding Mode Control in Electro-Mechanical Systems[M]. Boca Raton: Chemical & Rubber & Company Press, 2017: 1-13.
( 0) |
| [7] |
Zinober A S I. Variable Structure and Lyapunov Control[M]. Berlin: Springer-Verlag, 1994: 1-19.
( 0) |
| [8] |
Young K K D. Variable Structure Control for Robotics and Aerospace Applications[M]. New York: Elsevier, 1993: 10-21.
( 0) |
| [9] |
Wang C, Liu F F, Xu J C, et al. An SMC-based accurate and robust load speed control method for elastic servo system[J]. IEEE Transactions on Industrial Electronics, 2024, 71(3): 2300-2308. DOI:10.1109/TIE.2023.3265026 ( 0) |
| [10] |
Brahim B, Laraki M H, Abdelkrim B, et al. Improvement of sliding mode controller by using a new adaptive reaching law: Theory and experiment[J]. ISA Transactions, 2020, 97: 261-268. DOI:10.1016/j.isatra.2019.08.010 ( 0) |
| [11] |
张惠智, 王英. 基于改进快速幂次趋近律的永磁同步电机滑模控制[J]. 电机与控制应用, 2021, 48(3): 22-26. Zhang H Z, Wang Y. Sliding mode control of permanent magnet synchronous motor based on improved fast power reaching law[J]. Electric Machines & Control Application, 2021, 48(3): 22-26. ( 0) |
| [12] |
王振萍, 岳耀宾. 基于新型扩张状态观测器的永磁同步电机积分滑模控制[J/OL]. 控制工程. (2025-03-11) [2025-09-29]. http://doi.org/10.14107/j.cnki.kzgc.20230752. Wang Z P, Yue Y B. Based on the new type extended state observer of permanent magnet synchronous motor integral sliding mode control[J/OL]. Control Engineering of China, (2025-03-11) [2025-09-29]. http://doi.org/10.14107/j.cnki.kzgc.20230752. ( 0) |
| [13] |
贾立蒙, 侯明. 基于自适应参数趋近律的机械臂滑模控制[J]. 机床与液压, 2024, 52(23): 51-57. Jia L M, Hou M. Sliding mode control of manipulator based on adaptive parameter reaching law[J]. Machine Tool & Hydraulics, 2024, 52(23): 51-57. ( 0) |
| [14] |
刘旭, 智亚丽, 张燕, 等. 分段复合幂次趋近律的滑模控制[J]. 控制理论与应用, 2024, 41: 1-10. Liu X, Zhi Y L, Zhan Y, et al. Piecewise compound power reaching law for sliding mode control[J]. Control Engineering of China, 2024, 41: 1-10. ( 0) |
| [15] |
Mohd-Zaihidee F, Mekhilef S, Mubin M. Robust speed control of PMSM using sliding mode control (SMC) —A review[J]. Energies, 2019, 12(9): 1669. ( 0) |
| [16] |
雍哲, 蒋科军, 陈章磊, 等. 永磁同步电机趋近律滑模控制研究[J]. 微电机, 2025, 58(3): 167-173. Yong Z, Jiang K J, Chen Z L, et al. Research on approach law sliding mode control of PMSM[J]. Micromotors, 2025, 58(3): 167-173. ( 0) |
| [17] |
戴鹏, 徐楠, 谢后晴, 等. 永磁同步电机调速系统的快速幂次趋近律控制[J]. 电机与控制学报, 2017, 21(10): 32-38. Dai Peng, Xu Nan, Xie Houqin, et al. PMSM sliding mode control based on fast power reaching law[J]. Electric Machines and Control, 2017, 21(16): 32-38. ( 0) |
2. National-Local Joint Engineering Laboratory of Marine Mineral Resources Exploration Equipment and Safety Technology, Hunan University of Science and Technology, Xiangtan 411201, China;
3. College of Mechanical Engineering, Hunan University of Science and Technology, Xiangtan 411201, China